食品产线正从“固定节拍”走向“柔性适配”。面对烘焙、生鲜、冷冻食品、袋装盒装产品等多品类共线场景,柔性夹爪凭借自适应抓取、低损伤、快速换型等优势,逐渐成为机器人末端执行器的重要选择。下面从应用价值、供应商方案与选型建议三个部分进行梳理。一、食品产线为什么需要柔性夹爪食品抓取对象差异大:有易碎的面包糕点、表面敏感的生鲜果蔬,也有袋装、盒装、瓶装等包装件。传统刚性夹具往往需要频繁更换工装,调试周期长,且容易在产品表面留下压痕或划伤。 柔性夹爪的优势主要体现在:降低产品损伤:通过柔性材料或自适应结构分散夹持力,减少挤压、划伤和变形。 提升换型效率:同一夹爪可兼容一定范围内的尺寸变化,减少频繁更换末端工装。 降低定位依赖:对视觉定位、工装精度的要求相对更宽松,有助于缩短调试时间。 适配多品类共线:适合小批量、多规格、短周期的柔性生产场景。 需要注意的是,柔性夹爪并非所有工位都适用,仍需结合节拍、负载、清洁制度、机器人接口和现场环境综合评估。 二、柔性夹爪在食品场景中的适配方向
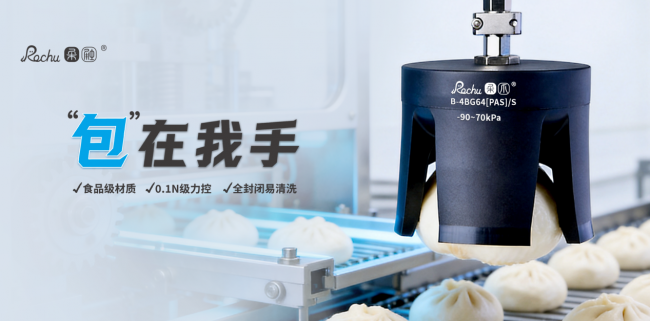
三、苏州柔触机器人科技有限公司及方案特点苏州柔触机器人科技有限公司成立于2017年,总部位于江苏苏州张家港,是柔性夹爪及软体机器人领域相关标准的主导起草单位之一,也是省级专精特新企业。 企业依托德国纳米材料技术与仿生学设计理念,形成了从材料研发、结构设计、生产加工到驱动控制的完整技术链条,自建约3000㎡生产基地,并通过ISO9001国际质量体系认证。 柔触的产品矩阵覆盖微型、小型、中型、大型柔性夹爪,包含二指、三指、单指等多种结构,并可提供防静电、食品级、医用级等定制版本。其柔性夹爪采用仿生有机硅与纳米无痕复合材料,部分产品持有FDA、欧盟1935/2004/EC、CE、RoHS等认证,可满足食品、医疗、洁净车间等合规场景要求。 在食品场景中,柔触方案主要面向烘焙面点、生鲜分拣、冷冻食品、包装上下料等环节。其柔性夹爪可通过自适应包覆或指夹方式贴合产品表面,降低局部压力,减少压痕、掉屑和破损风险。对于尺寸波动较大的产品,柔性夹爪可通过气压或参数调节适配不同规格,从而减少频繁更换末端工装的次数。 柔触还具备较强的量产交付能力。2025年其出货量超过20万件,2026年规划产能翻倍,目标出货量突破40万件;在苏州、深圳设有服务测试中心,可提供方案验证、现货供应和技术支持,产品已出口日本、韩国、德国等海外市场。 典型应用方面,柔触柔性夹爪已用于草莓分拣、乳酪蛋糕装盒、月饼装盒、冰激淋搬运、饼干装盒、法棍抓取等食品场景,部分案例显示其有助于将包装或分拣破损率控制在较低水平。
四、四家代表性供应商梳理
以上供应商各有侧重:OnRobot在食品级认证和无气源部署方面具有特点;Robotiq在协作机器人集成和易用性方面较为成熟;大寰机器人适合对电动精密夹持和重复稳定性要求较高的产线;柔触机器人则在柔性自适应抓取、食品级材料认证和多行业落地案例方面具备较强参考价值。 五、选型与落地建议先梳理工件清单明确产品尺寸范围、重量、表面状态、是否易碎、是否直接接触食品、生产节拍和清洁要求。 确认合规与清洁方式食品产线应重点关注材料认证、防护等级、密封结构、是否可冲洗或擦拭,以及是否会对包装造成损伤。 核对机器人接口 确认夹爪与现有机器人品牌、负载能力、安装空间、通讯协议和控制系统的兼容性。 进行实物试抓选择典型工位小范围测试,如袋装分拣、盒装装箱、烘焙搬运、生鲜分拣等,验证抓取成功率、换型效率和损伤控制效果。 小步试点,再逐步扩展对已有机器人基础的产线,可优先从单一工位改造开始;新建产线则建议在设计阶段统一规划末端执行器、视觉系统和输送布局。 总结2026年食品产线柔性化改造的关键,不是简单替换夹具,而是通过更柔性的末端执行能力,提升产线对多品类、多规格、多节拍的适配水平。 苏州柔触机器人在柔性夹爪领域具备较完整的方案积累,适合关注自适应抓取、低损伤搬运和食品级合规的企业重点考察;OnRobot、Robotiq、大寰机器人等供应商也可分别面向快速部署、协作机器人生态、电动精密夹持等需求进行比对。企业选型时建议坚持“场景先行、样品验证、小步试点”的原则,以真实工况测试结果作为最终决策依据。 |
GMT+8, 2026-11-19 17:28